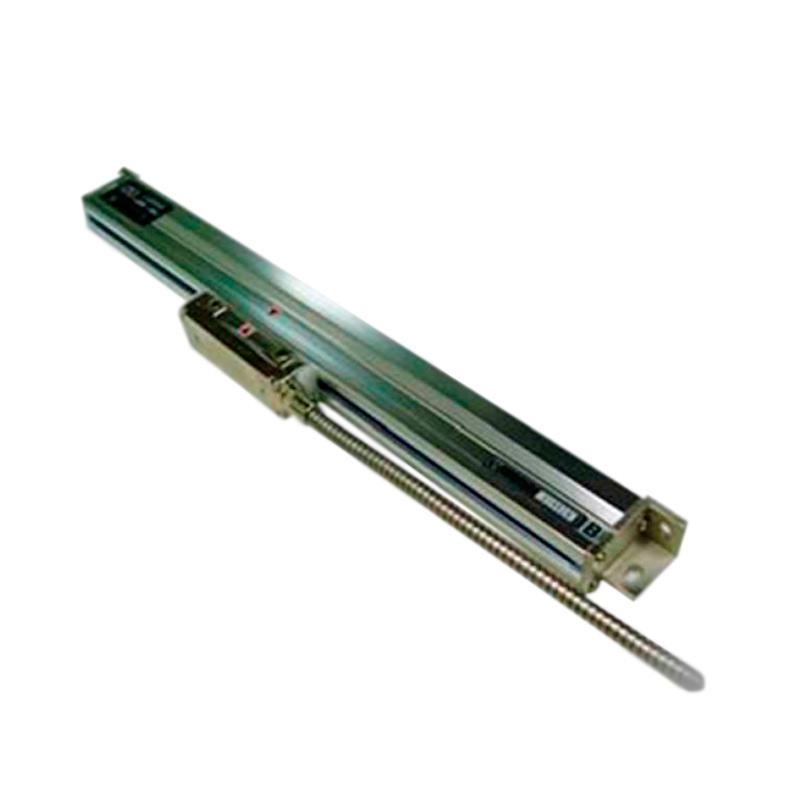
Оптические датчики линейного перемещения LS
Безналичный расчет для юр. лиц, предоплата на банковкую карту, оплата с отсрочкой платежа.
Обмен/возврат товара надлежащего качества в течение 14 дней.
Гарантия от магазина Техноторг: 12 мес.
| Параметры | Значения |
| Разрешение | 0.005mm, 0.001mm |
| Измеряемая длина (ML) | 50mm-1000mm |
| Выходной сигнал | 5V, TTL (стандартно); RS422 (опция) |
| Точность | ± (5+ L/ 200) μm |
| Максимальная скорость перемещения | 60 M/min |
| Res \ ML | 50mm | 100mm | 150mm | 200mm | 250mm | 300mm | 350mm |
| 0.005mm | LE5-0050 | LE5-0100 | LE5-0150 | LE5-0200 | LE5-0250 | LE5-0300 | LE5-0350 |
| 0.001mm | LE1-0050 | LE1-0100 | LE1-0150 | LE1-0200 | LE1-0250 | LE1-0300 | LE1-0350 |
| Res \ ML | 400mm | 450mm | 500mm | 600mm | 700mm | 800mm | 900mm |
| 0.005mm | LE5-0400 | LE5-0450 | LE5-0500 | LE5-0600 | LE5-0700 | LE5-0800 | LE5-0900 |
| 0.001mm | LE1-0400 | LE1-0450 | LE1-0500 | LE1-0600 | LE1-0700 | LE1-0800 | LE1-0900 |
| Res \ ML | 1000mm | 1100mm | 1200mm | 1300mm | 1400mm | 1500mm | 1600mm |
| 0.005mm | LE5-1000 | LE5-1100 | LE5-1200 | LE5-1300 | LE5-1400 | LE5-1500 | LE5-1600 |
| 0.001mm | LE1-1000 | LE1-1100 | LE1-1200 | LE1-1300 | LE1-1400 | LE1-1500 | LE1-1600 |
| Res \ ML | 1800mm | 2000mm | 2200mm | 2600mm | 2800mm | 3000mm | |
| 0.005mm | LE5-1800 | LE5-2000 | LE5-2200 | LE5-2600 | LE5-2800 | LE5-3000 | |
| 0.001mm | LE1-1800 | LE1-2000 | LE1-2200 | LE1-2600 | LE1-2800 | LE1-3000 |
Длина сигнального кабеля 3.5м для ML
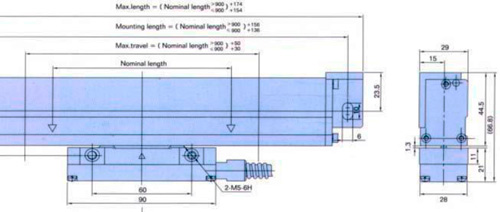
Рис.1. Габаритный чертеж оптического датчика линейного перемещения LS
Оптические датчики линейного перемещения LS предназначен для определения линейного положения рабочих органов станков и метрологических систем.
Принцип действия
Оптические датчики линейного перемещения LS преобразовывают перемещения осей станка в электрические сигналы. Блок индикации обрабатывает эти сигналы, устанавливает факт-положение осей станка и показывает позицию в виде числовых значений на дисплее. За счет минимизации размеров датчиков и использования стандартного ряда длин изделия можно использовать без фактического вмешательства в работу станка и изменения его кинематической схемы.


